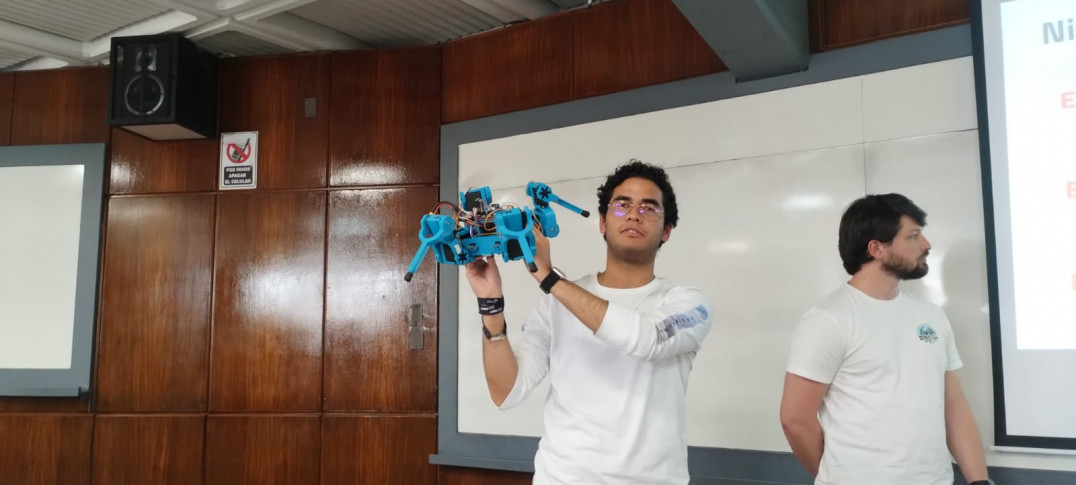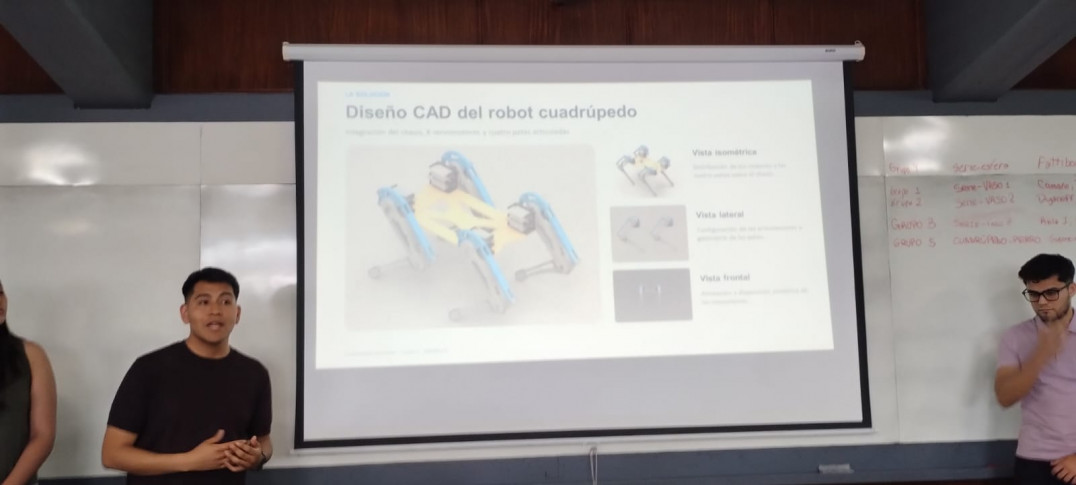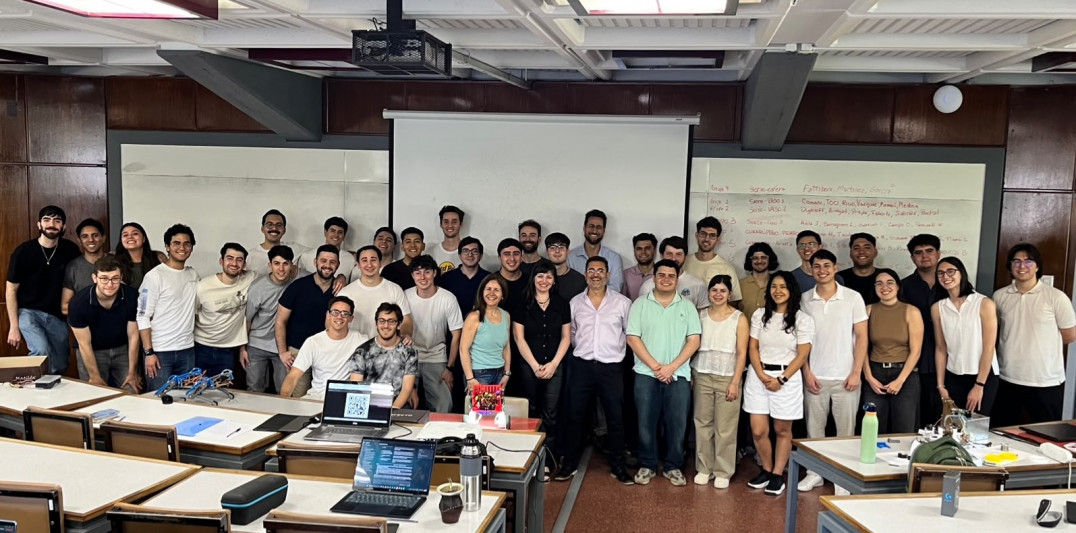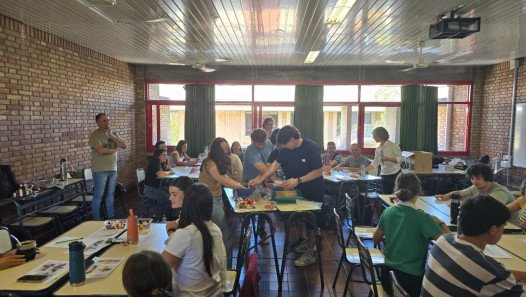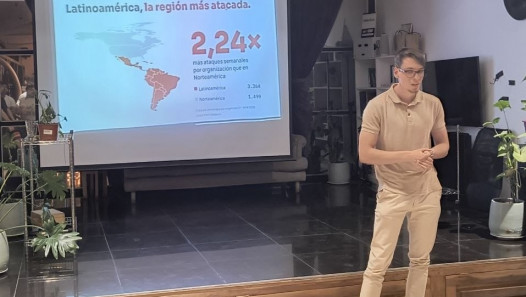
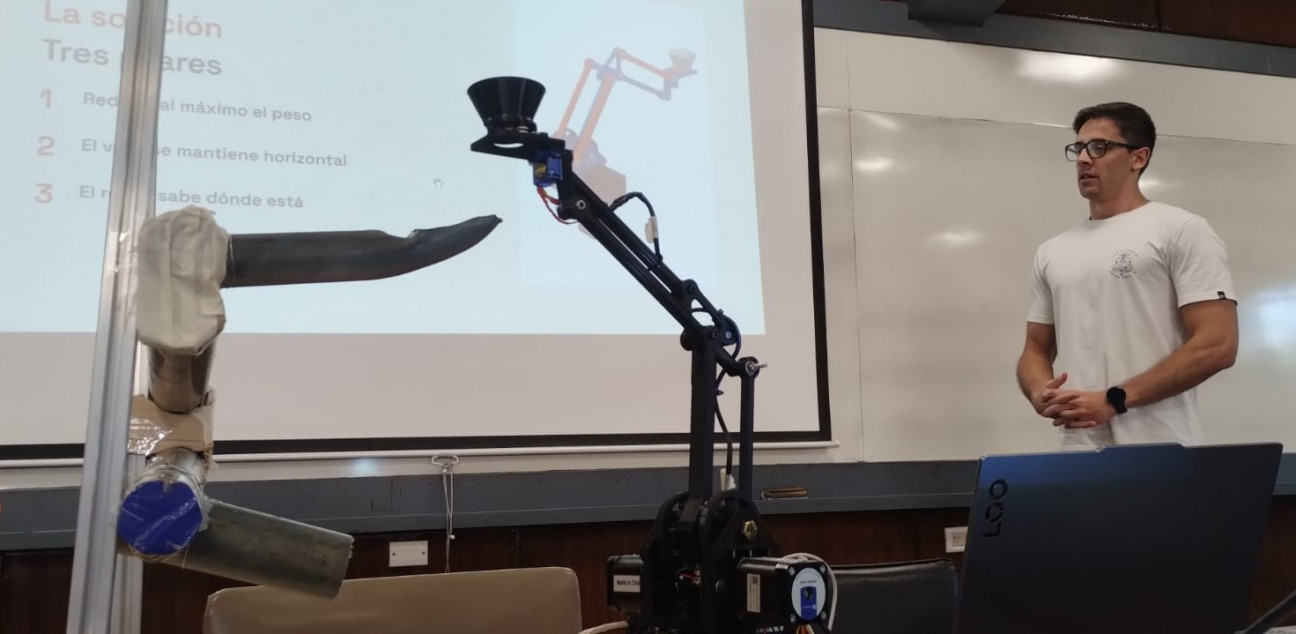
El jueves 12 de noviembre, en el anfiteatro Oeste, estudiantes de último año de Ingeniería Mecatrónica presentaron proyectos integrados de robótica, diseñados y desarrollados durante el cursado de la cátedra Robótica II, a cargo del Ing. Roberto Haarth, docente adjunto; y el Ing. Gonzalo Garrido, jefe de trabajos prácticos.
El objetivo principal de los trabajos fue acercar la tecnología aplicada a los jóvenes, demostrando de manera tangible las competencias en diseño mecánico, modelado dinámico e integración de sistemas que se adquieren al finalizar el cursado de la materia.
Durante el desarrollo del evento se contó con la participación de un jurado invitado, compuesto por la profesora de la cátedra Emprendedorismo e Innovación, Mónica García Tello; y los docentes, María Fernanda Crifo, de Arquitectura; y el Dr. Ricardo Palma, de Técnicas y Herramientas modernas.
Además, participaron como invitados especiales el Ing. Alfredo Luis Avila, de INVAP (empresa de tecnología nuclear y aeroespacial); y el Ing. Francisco Lobato de la Empresa DINVENT (Ingeniería Aplicada de alta complejidad).
Tras la exposición y defensa de los proyectos, se realizó una votación entre los alumnos resultando ganador el proyecto Robot Segway; robot con patas extensibles y ruedas; del grupo integrado por los estudiantes Francisco Castel, Joaquín Calderón, Matías Armani, Ignacio Bartolini y Mariano Giménez.
Cabe destacar que la actividad contó con la visita de alumnos de los últimos años del Instituto Leonardo Murialdo, acompañados por las docentes responsables Claudia Ester Manganini, María Belén Ozcariz y María Cecilia Núñez Bordín.
La participación de estudiantes de nivel medio, tuvo como finalidad propiciar un espacio de articulación donde los jóvenes interactúen con alumnos universitarios avanzados, reduciendo la incertidumbre y desmitificando la complejidad de las ingenierías.
El director de la carrera Ingeniería en Mecatrónica, Ing. Sebastián Lazo, agradeció y felicitó por la iniciativa de este vínculo con colegios secundarios, para acercar y despertar el interés en las actividades que se realizan en la Facultad de Ingeniería, en particular en este caso desde la cátedra Robótica II.
Los proyectos desarrollados:
- Manipulador de Vaso 1
- Manipulador de Vaso 2
- Manipulador de Vaso 3
- Robot Serie bola esférica
- Robot Cuadrúpedo (tipo araña 12GLD)
- Robot Cuadrúpedo (Tipo Perro 8GDL)
- Robot Segway, robot de patas extensibles.